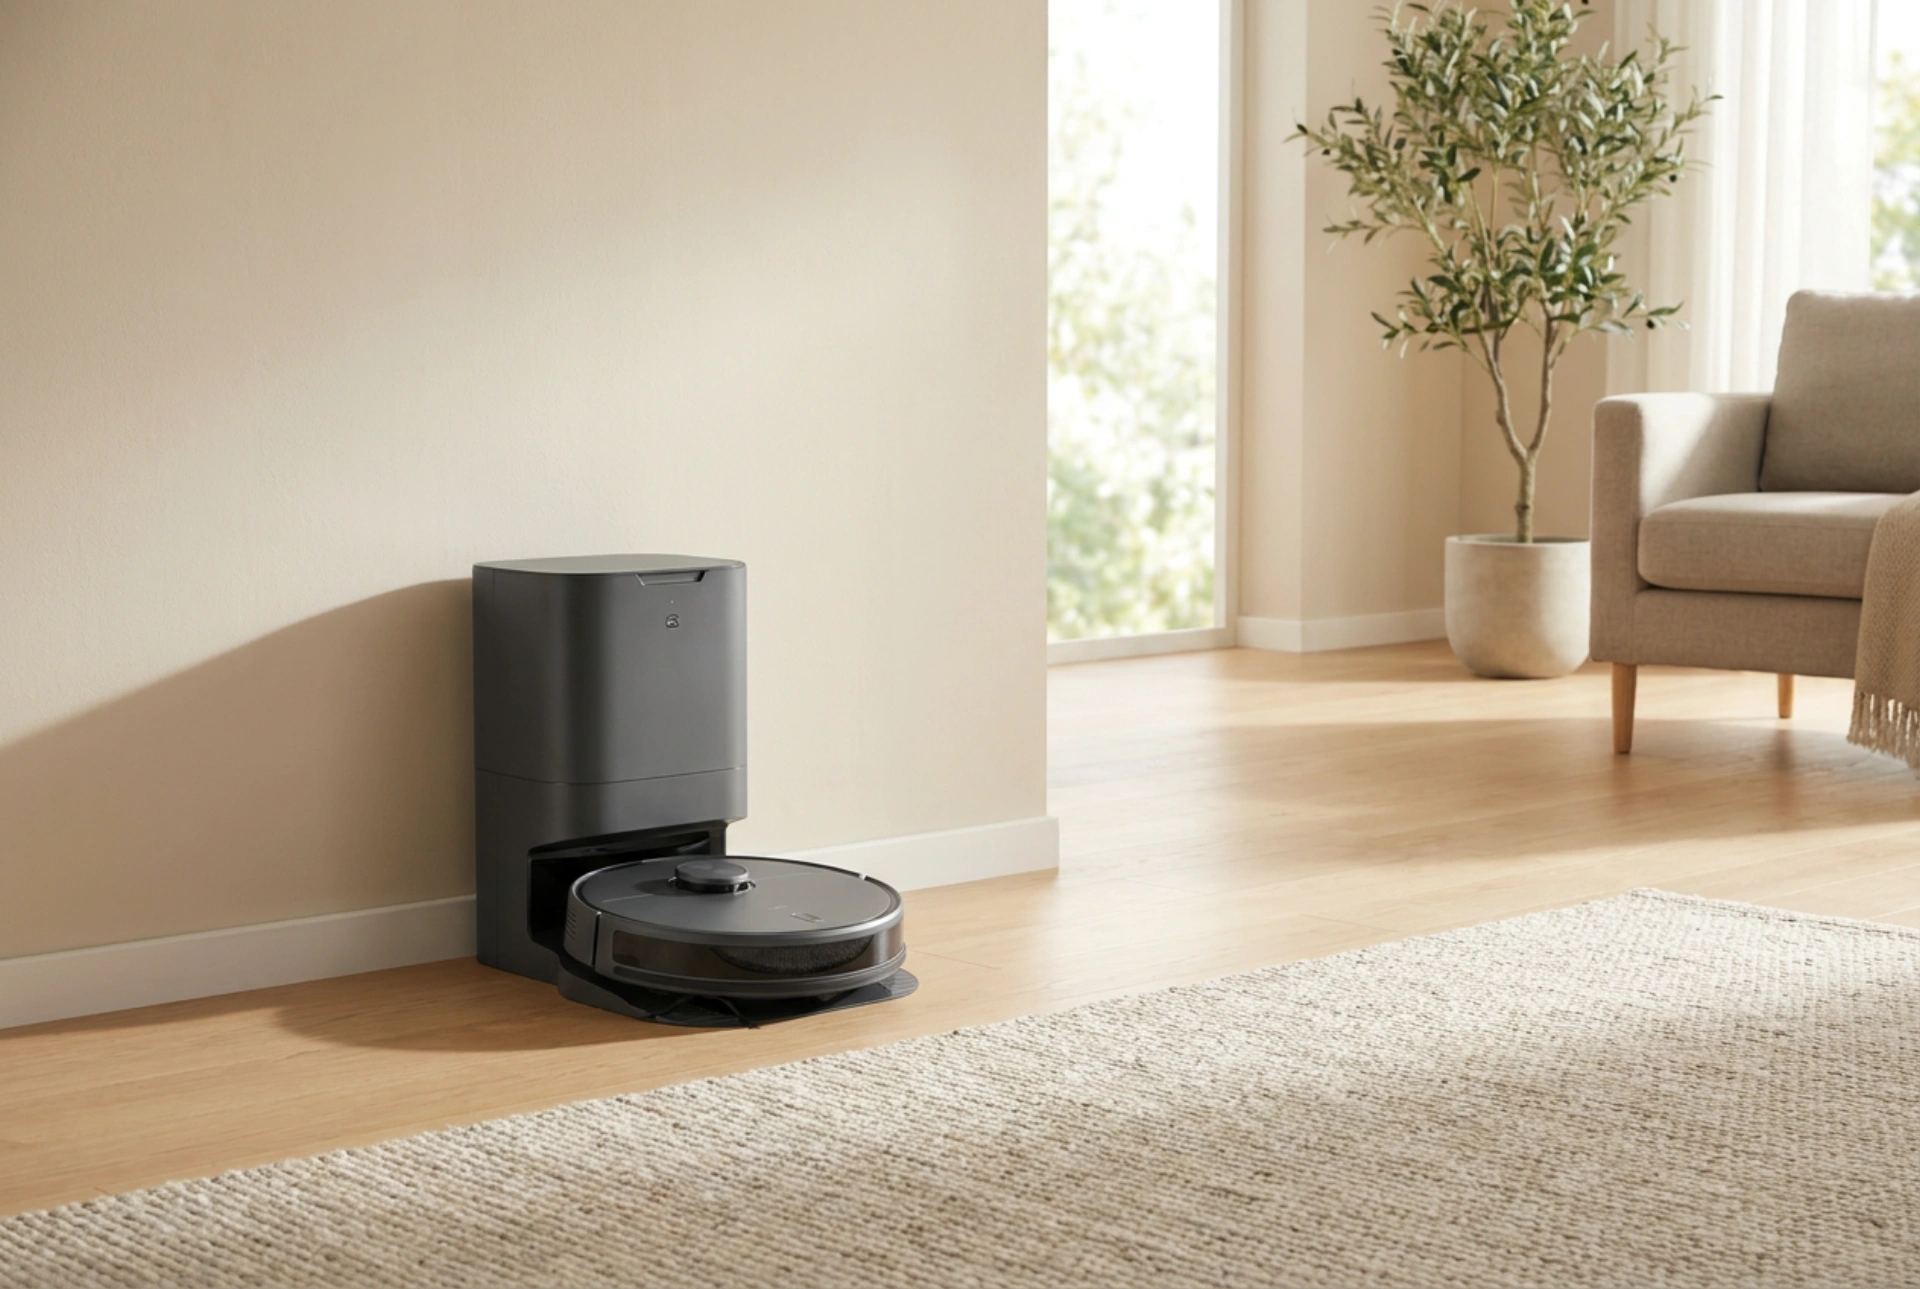


A robotporszívó hatékonysága és teljes autonómiája nagymértékben múlik a dokkolóállomás precíz elhelyezésén, mivel a navigációs zavarok és a dokkolási hibák túlnyomó többsége a nem megfelelő pozicionálásra vezethető vissza.
A dokkolóegység nem csupán egy egyszerű töltőpont, hanem a robot tájékozódási rendszerének abszolút viszonyítási pontja, amelynek stabil fizikai és optikai környezetet kell biztosítani a folyamatos, zökkenőmentes működéshez.
A fizika a dokkolás mögött: Infravörös jelterjedés és reflexió
A legtöbb robotporszívó infravörös (IR) fénynyalábok segítségével talál vissza a dokkolóegységhez. A bázisállomás egy speciális, kódolt infravörös sugarat bocsát ki egy adott hullámhosszon, amelyet a robot elején és tetején elhelyezett vevőszenzorok érzékelnek, amikor az eszköz a bázis közelébe ér. Ha ez a fényvisszaverődés akadályba ütközik, vagy torzul, a robot képtelen lesz pontosan rákanyarodni a töltőérintkezőkre, és céltalanul keringeni kezd a szobában.
A fényvisszaverődés fizikai törvényei miatt a dokkoló közvetlen közelében lévő fényes, tükröződő felületek – mint például a magasfényűre lakkozott parketta, a polírozott járólapok, a fémfelületek vagy a fényes bútorlapok – megtörhetik és szétszórhatják az infravörös sugarakat. Ez fantomjeleket hoz létre, amelyek összezavarják a robot fedélzeti számítógépét. Az optimális működés érdekében a dokkolót matt felületű fal elé helyezzük, és feltétlenül kerüljük a közvetlen, erős napfényt is. A természetes napfény széles spektrumú infravörös sugárzása ugyanis elnyomhatja a bázisállomás viszonylag gyenge LED-jeleit, vakká téve a robot érzékelőit a dokkolási fázisban.
Mechanikai stabilitás és a tapadás törvényei
Amikor a robotporszívó megközelíti a dokkolót, fizikai kontaktusba lép vele. A dokkolóra való felhajtás során a robot meghajtó kerekei jelentős nyomóerőt fejtenek ki a talajra és magára a dokkoló rámpájára. Newton harmadik törvénye – a hatás-ellenhatás elve – értelmében ez az erő eltolhatja a könnyű műanyag dokkolót, ha az nincs megfelelően stabilizálva a padlón.
Ha a bázisállomás akár csak néhány millimétert is elmozdul vagy elfordul a dokkolási kísérlet közben, a robot töltőérintkezői nem fognak pontosan illeszkedni, a töltési ciklus megszakad, vagy a robot hibaüzenettel leáll. Ennek megelőzése érdekében érdemes betartani a következő mechanikai szabályokat:
- Sík és vízszintes alap: Helyezze a dokkolót teljesen sík felületre. A ferde padló megváltoztatja a robot súlypontját, ami miatt a kerekek megcsúszhatnak a műanyag rámpán.
- Csúszásgátlás: Kemény padlóburkolatokon használjon csúszásgátló szilikonpadot a dokkoló alatt, vagy rögzítse azt a falhoz erős, kétoldalú ragasztószalaggal, hogy kiküszöbölje a fizikai elmozdulást.
- Szőnyegek kerülése: Kerülje a vastag, puha, hosszú szálú szőnyegeket. A dokkoló súlya alatt a szőnyeg szálai benyomódnak, ami megváltoztatja a rámpa dőlésszögét, ráadásul a robot kerekei elpöröghetnek a puha felületen, elveszítve a tapadást a legkritikusabb pillanatban.
Optikai és lézeres tájékozódás: A SLAM és LIDAR működése
A modern robotok lézeres távolságmérővel (LIDAR) vagy kamerás térképalkotással (VSLAM) dolgoznak. Ezek a kifinomult rendszerek folyamatosan pásztázzák a környező tárgyakat, és a dokkolóállomást egy fix, statikus pontként rögzítik a virtuális térképen.
Ha a dokkoló közvetlen környezetében dinamikusan változó akadályok találhatók – például cipők, játékok, vagy akár egy szélben lengő sötétítőfüggöny –, a lézersugár visszaverődési ideje folyamatosan változik. Ez térképeltolódást eredményezhet. Amikor a robot a takarítás végeztével visszatérne a bázisra, a térkép szerinti koordináták már nem fognak egyezni a fizikai valósággal. Ezért rendkívül fontos, hogy a bázis környezete állandó jelleggel mentes legyen az alkalmi tárgyaktól.
Az ideális elhelyezés geometriája
A zavartalan navigációhoz szigorú geometriai szabályokat kell betartani a dokkoló körül. A gyártói ajánlások mögött komoly térgeometriai és szenzortechnikai számítások állnak, amelyeket nem szabad figyelmen kívül hagyni:
- Oldalsó szabad sáv: A dokkoló jobb és bal oldalán legalább 0,5 méter teljesen szabad helyet kell hagyni. Ez a pufferzóna biztosítja, hogy a robotnak legyen elegendő mozgástere a finomhangolási manőverekhez, amikor a bázisállomás közvetlen közelében pásztázó mozgással keresi a tökéletes szöget.
- Elülső kifutópálya: A dokkoló előtt legalább 1,5 méter egyenes, akadálymentes útszakaszt kell biztosítani. A robotnak szüksége van erre a távolságra ahhoz, hogy tengelyirányban teljesen egyenes vonalba álljon a dokkolóval, és kalibrálja az odometriai rendszert, mielőtt megkezdi a lassú hátrálást a töltőre.
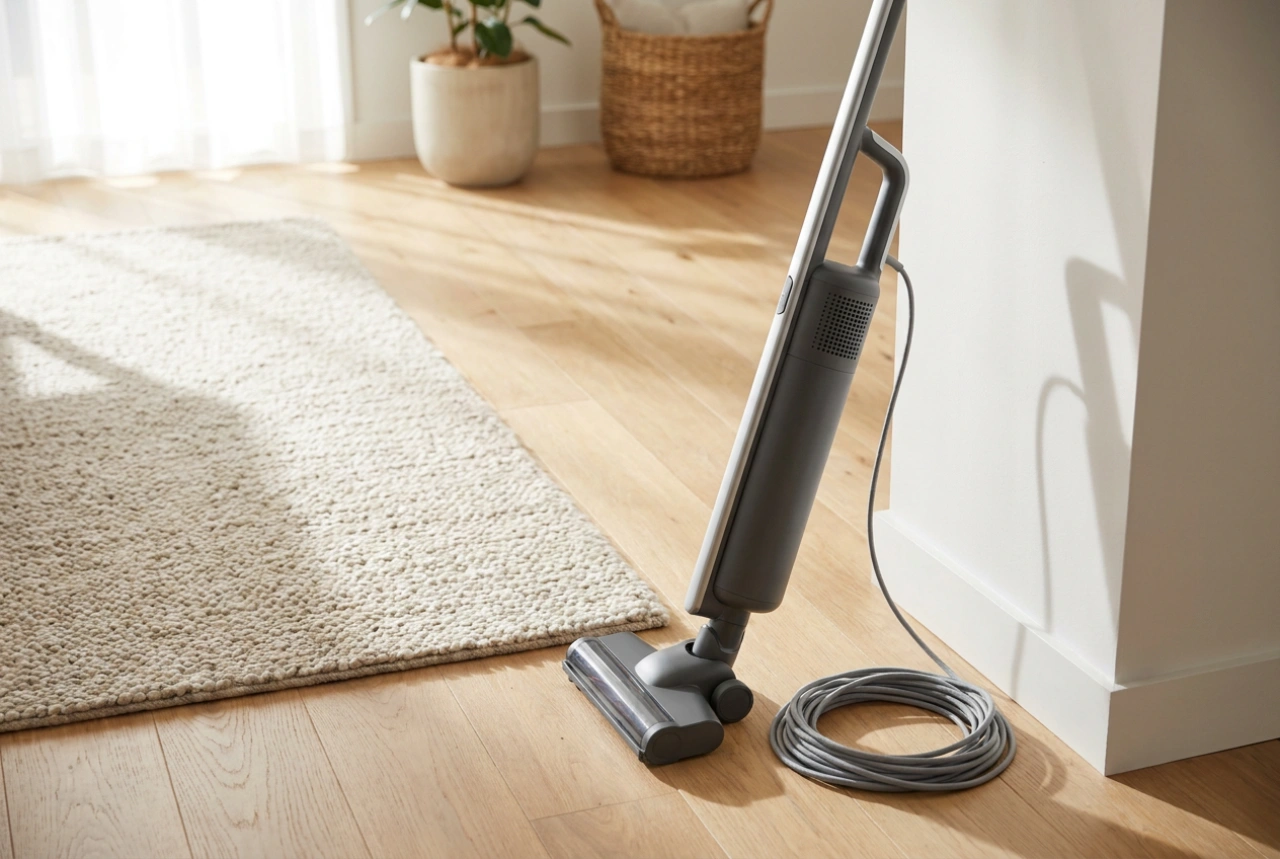
- Kábelmenedzsment: A dokkoló hálózati tápkábele soha ne lógjon lazán a padlón. A robot forgó oldalkeféi könnyen feltekerhetik a vezetéket, ami nemcsak elmozdítja és elforgatja a könnyű dokkolót, de komoly mechanikai elakadást is okozhat. A felesleges kábelhosszt mindig szorosan rögzítse a dokkoló hátulján kialakított gyári kábeltartó mélyedésben.
A fenti fizikai és geometriai elvek szisztematikus betartásával minimálisra csökkenthető a sikertelen dokkolások és a navigációs zavarok száma, így a robotporszívó valóban emberi beavatkozás nélkül képes ellátni feladatát.